
Classifica


Contenuti popolari
Mostro i contenuti con la maggior reputazione il 09/06/2018 in tutte le aree
-
A questo indirizzo potete vedere il software di test che ho utilizzato finora (lo potete tranquillamente visualizzare online, senza aver alcun editor sul vostro PC/smartphone) Qui di seguito, invece, una spiegazione veloce del codice: - All'accensione (blocco "1") viene eseguito un countdown 3-2-1 e subito dopo vengono abilitati i sensori (a generare un rispettivo evento, associato ad ognuno di essi, se premuti). Viene impostata una variabili "velocità" sul valore 700 e tale valore viene scritto sul Pin0 del micro:bit, impostando il periodo della modulazione PWM: in sostanza, sul Pin0 c'è collegato il modulo PWM che controlla il motore LEGO e quindi, in poche parole, il treno parte Mentre il treno gira, arriverà al punto in cui un sensore toccherà il suo rispettivo "hot point"... faccendo riferimento al video del post precedente, sul circuito avevo posizionato un hot point per 'attivare' il sensore collegato al pin P15. Quindi, quando viene attivato quel sensore ecco cosa accade: a) vengono momentaneamente disattivati tutti gli altri sensori b) viene mostrato il n.3 sul display LED (a scopo di debug) c) viene chiamata la funzione 'Pausa' (spiegata più avanti, ed eseguita parallelamente) d) aspetto 1,5 secondi e) riattivo i sensori affinché possano generare nuovamente gli eventi La funzione 'Pausa' si occupa di: a) Controllare quante volte il treno è passato per l'hot point b) Se i passaggi sono inferiori o uguali a 3, allora: b1) spenge il motore b2) preimposta la variabile velocità al valore 700 (a regime, altre funzioni potrebbero aver cambiato questo valore) b3) aspetta 3 secondi b4) riavvia il motore c) se i passaggi sono superiori a 3, chiama la funzione "StopProcedura" che si occupa di fermare definitivamente il treno Ho predisposto anche le funzione Aumenta e Rallenta, attivabili da altrettanti sensori, per aumentare o diminuire la velocità del treno durante la percorrenza del tracciato... immaginate, ad esempio, di voler lanciare alla massima velocità il treno durante un rettilineo lungo, e di volerla diminuire prima di entrare in una curva (per evitare deragliamenti) e di riaumentarla all'uscita della curva. Oppure, semplicemente rallentare il treno prima di fermarlo definitivamente, simulando appunto un rallentamento prima dell'ingresso in stazione. Ovviamente la logica di funzionamento è ampiamente adattabile... ad esempio, non sono effettivamente necessari due sensori per aumentare/diminuire la velocità del treno, ma ne è sufficiente uno... - la prima volta che incontro l'hot point relativo al "sensore di velocità", farò in modo di diminuire la velocità - la seconda volta che icontro un altro hot point, sempre relativo al "sensore di velocità", farà in modo di aumentarla Mi basterà quindi mettere un primo hot point 30 cm prima dell'ingresso in curva e un secondo hot point all'uscita della stessa.
 2 points
-
Sono partito dalla collezione di Mini ispirata al set 40109 che ho realizzato nel 2014 con l'idea di creare un concessionario: Con una ricerca sul web mi sono imbattuto in questo Mini dealer: https://www.thestar.com/entertainment/2010/04/09/mini_dealership_designed_for_maximum_effect.html Questo è il risultato finale: Spero vi possa piacere.... Qui la galleria completa: https://www.flickr.com/photos/157577229@N03/albums/72157697710872055/with/41907032024/ Al prossimo evento di Lecco sarà nel diorama comunitario.1 point
-
Sulla carta no, nella pratica si... per vari motivi, a partire dai tempi di elaborazione e dalla velocità del treno (che è variabile anche in funzione del suo peso). E poi, c'è la questione del software: lo scopo è quello di lasciare il progetto molto semplice, ovvero basato sull'editor "grafico", in modo da consentirne un uso a chi non ha grosse conoscenze infiormatiche. Il "software" che ho predisposto è di tipo "event driver", ovvero determinato da eventi (i trigger generati dai sensori). Per implementare la soluzione da te proposta (sostanzialmente una bit mask), è necessario fare un polling continuo delle porte di input e gestire lo stato delle stesse anche in funzione della velocità del treno. Per far questo andrebbe bypassato il DAL (il framework che astrae l'hardware dall'ambiente di programmazione "visuale") e scrivere il codice in C per ottimizzare il tutto... tra l'altro, andrebbero usati dei microcontrollori (Ardunino o simili) più performanti. Non dimentichiami che il micro:bit, in confronto, è un "giocattolino" Fattibile è fattibile, ma diventa una cosa troppo di nicchia e sopratutto molto delicata. Il mio obiettivo è quello di fare una cosa semplice, robusta e soprattutto affidabile... vediamo, via via che faccio gli esperimenti, se riesci nell'impresa1 point
-
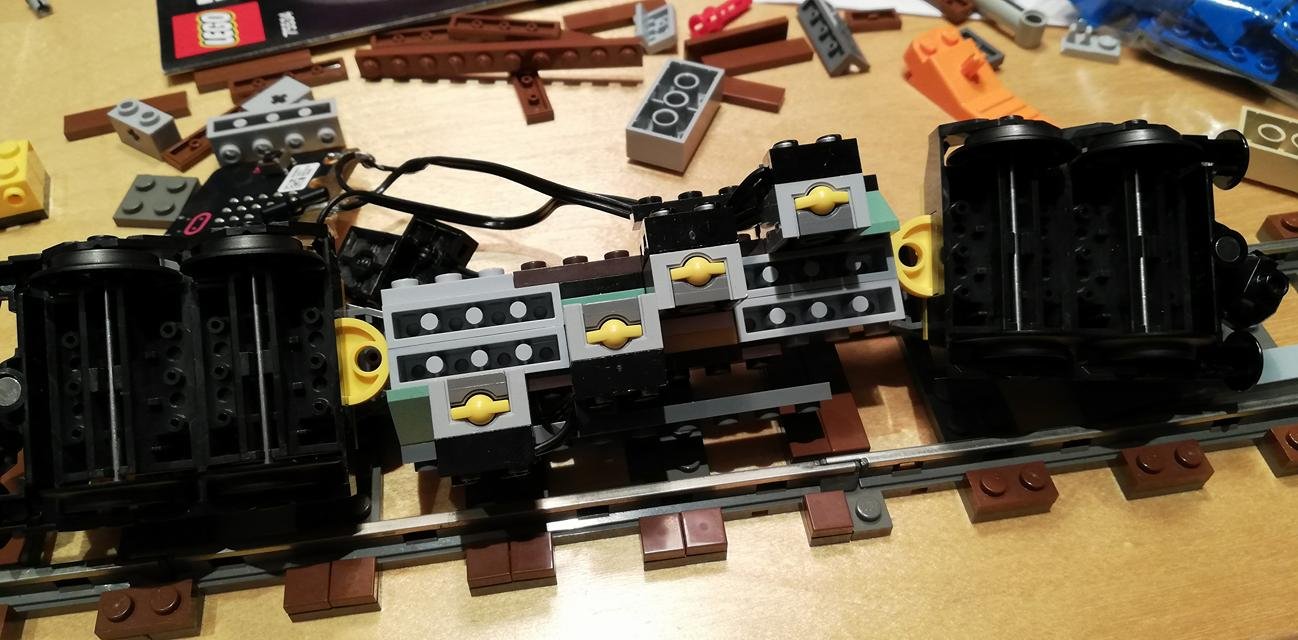
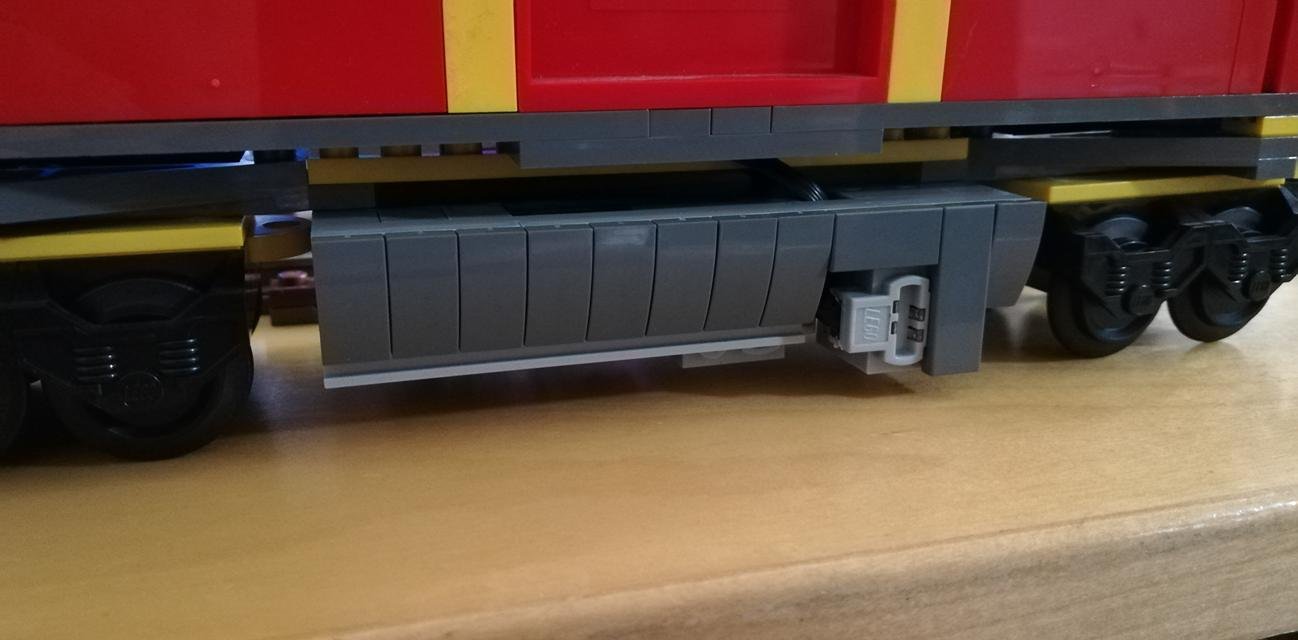
In questi giorni ho approfondito l'uso del micro:bit applicato al controllo dei treni LEGO facendo vari test/esperimenti che mi hanno dato modo di conoscere meglio questo "schedina", sia dal punto di vista hardware che software, e ho appurato che presenta le alcune "criticità" nell'applicazione specifica del campo "Automazione treni LEGO" Faccio prima un paio di premesse, per meglio comprendere lo sviluppo di questo thread: 1) Di sistemi per il controllo di treni LEGO ne esistono a bizzeffe, da anni. Tra il più recenti, restando prettamente in ambito italiano, cito il progetto ArduTrain di Luca Bellan, basato su Arduino. Progetto molto bello ed interessante, ma che non mi stuzzica particolarmente per via dei troppi cablaggi necessari sul circuito. Il mio scopo, infatti, è quello di realizzare qualcosa di molto più semplice, utilizzando il minor numero possibile di componenti esterni (ed usare al massimo i sensori, motori ed attuatori LEGO, anzichè di terze parti), che sia alla portata di tutti e che, in particolar modo, non abbia la necessità di riempire un diorama di cavi che parlano con un microcontroller centrale. Soprattutto quando il diorama è di grosse dimensioni, come nel caso di un diorama comunitario realizzato in occasione di un evento. 2) Dopo averci giocato un po', devo direi che la schedina BBC micro:bit è veramente un bel progetto didattico e mi chiedo (avendo due ragazzi in età scolastica) perché in Italia non ci sia un'iniziativa simile a quella della BBC in UK, a livello di programma scolastico. Tutto è lasciato alla sola, e quanto mai lodevole, iniziativa di singoli insegnati/professori. Peccato. Come ho anticipato nell'apertura di questo post, nel campo di applicazione specifico del controllo dei treni LEGO, il micro: bit presenta qualche "criticità" che sulla carta non avevo considerato. Nonostante questo, continuo ad essere convinto nel proseguire a sviluppare il mio semplice sistema di controllo di 1-2 treni LEGO, basato su questa board Anche perché la semplicità di uso/programmazione di questa scheda è veramente alla portata di TUTTI, anche di coloro che non hanno mai scritto una riga di codice e consente quindi di far utilizzare/personalizzare il sistema a chiunque. L'obiettivo che mi son posto è il seguente: controllare 1-2 treni, su un circuito ferroviario variabile, dove possono essere presenti elementi "motorizzati" quali passaggi a livello (quanti se ne vuole), scambi (anche in questo caso, senza limiti preimpostati), un massimo di due stazioni/punti di stop e un controllo della velocità basato almeno su due step. Unica direzione di marcia del treno: nel caso di due treni, viaggiano in modo alternato ovvero mentre uno circola, l'altro è a riposo. E viceversa. Veniamo ora alla parte pratica e alle criticità che ho riscontrato durante i primissimi test: 1) Data la velocità di transito di un treno, sia il sensore magnetico, sia il sensore di luminosità che sono a bordo del micro:bit non sono sufficientemente affidabili nel rilevare il passaggio per gli "hot point" (stazione, passaggi a livello, scambi). In sostanza, non sono sufficientemente "reattivi" nel generare "l'impulso" del passaggio davanti all'attivatore (luce/magnete). Ho provato sia con un magnete LEGO 2x4 (la classica calamita da frigorifero), sia con 3 set di luci LED Power Function (6 luci in totale) e alla fine ho dovuto usare la potente "torcia" di uno smartphone per avere un risultato valido. Questo implica che sono necessari sensori esterni al micro:bit, più sensibili ed efficaci (vedremo più avanti). In questo video, uno dei vari test che ho fatto con il sensore di luce. Alla fine dovuto usare una forte fonte di luce (la torcia di uno smartphone) per ottenere un valido "delta" con la luce ambientale al fine di evitare 'falsi positivi'. In realtà, la documentazione del micro:bit specifica che il sensore funziona meglio se 'irradiato' da una luce dello stesso colore dei LED a bordo del micro:bit (sono gli stessi LED, infatti, il sensore vero e proprio). Mi riservo quindi di fare un test anche con un fonte luminosa rossa (userò un gruppo di LED), giusto per vedere se effettivamente c'è una migliore reazione. In ogni caso, resta il problema della velocità del treno e dei tempi di reazione del sensore. (Nel video, il treno si ferma ogni 3 passaggi davanti al sensore). Nota: all'inizio, rilevo due volte il valore della luce ambientale premendo sul pulsante B del micro:bit (la prima volta il valore è sempre 255, non valido) da usare come valore base di riferimento, per identificare la successiva differenza di luminosità durante il passaggio dall'hot point. 2) La libreria IR che ho segnalato nel post di apertura di questo topic non si è rivelata altrettanto affidabile (problema da aggiungere alla già nota poca affidabilità del sistema IR LEGO): ogni tanto qualche comando viene "perso"... e non è una bella cosa se un passaggio a livello resta alzato al passaggio di un treno, o se un treno prosegue la sua corsa quando dovrebbe fermarsi in stazione. Questo, purtroppo, obbliga a dover intervenire sul motore del treno in modo diverso dai comandi via IR, ovvero controllandolo direttamente dal micro:bit,tramite un driver PWM, oppure intervenendo sulla linea del circuito ferroviario a 9V. Alla luce di questi riscontri, ho quindi cambiato strategia rispetto l'idea iniziale, gestendo gli hot point tramite gli switch meccanici dell'RCX (i sensori di tocco 879 di cui potete vedere l'interno in questo topic) connessi direttamente al micro:bit, e pilotare l'avanzamento/arresto/velocità del treno tramite intervento diretto sull'alimentazione del circuito ferroviario. Del resto, io sono sempre stato più per il sistema dei treni a 9v che per quello PF In questo primo test, ho usato un sensore di tocco posizionato lateralmente al treno, attivato da una "sporgenza" montata lungo il circuito. Nell'esperimento, conto il numero di giri (ovvero di passaggi davanti alla "sporgenza" e li trasmetto via radio ad un secondo micro:bit, che si occupa di visualizzarli sul sul display (parlerò più avanti, del discorso 'radio'). In quest'altro video, il dettaglio dell'azionamento del sensore di tocco: Avendo la necessità di discriminare vari "hot point" lungo il circuito (e decidere come agire di conseguenza sul comportamento del treno) ho fatto alcuni tentativi e alla fine sono arrivato ad una soluzione più elegante e robusta di quella finora mostrata (e che ha delle criticità, come lo "spostamento" laterale del treno, quando tocca il sensore). In pratica ho posizionato i sensori sul fondo di un carrello In pratica sono 4 switch del sistema LEGO RCX montati verticalmente sotto un carrello (sono partito dal portacontainer del 7939) che possono essere attivati da una "sporgenza" costituita dagli "slope curved + tile", dislocata lungo il tracciato e posizionabile sui 4 stud interni ai due binari. 4 posizioni diverse, per 4 sensori, per altrettante 4 funzionalità differenti (vedremo più avanti, come utilizzarle). A questo punto, prima di proseguire, è necessaria una spiegazione di come "immagino" questo mio sistema di controllo dei treni... Lo farò per fasi, così come sto procedendo nella realtà. Partiamo dallo scenario più semplice: un circuito chiuso, sul quale transita continuamente il treno e che si ferma periodicamente. Effettuati 'n' giri, il treno deve fermarsi per 'x' secondi (simulando la fermata in stazione) e poi riprendere il suo viaggio, ripetendo il loop. In pratica, quello che già si vede nel video in cui provo il sensore di luce.... Per ottenere questo, ho bisogno di un solo hot point (nell'immediata vicinanza della stazione). Ad ogni passaggio, il "sensore 1" (uno dei 4) viene premuto e il software a bordo del micro:bit incrementa internamente un contatore. Arrivati ad un numero 'x' di giri (diciamo 3), il micro:bit agisce sul motore e ferma il treno. Resta in attesa per 5 secondi (o quanto si vuole) e poi, azzerato il contatore di giri, agisce nuovamente sul motore,facendo ripartire l'intero ciclo. Ma come agisco sul motore? Questo dipende dal tipo di circuito/motore al quale si vuole applicare il sistema. Se uso un motore PF, alimentato dal pacco batteria LEGO (quello dei treni attuali, per intenderci), devo intervenire direttamente sul motore mediante un driver PWM (se voglio anche modulare la velocità) o più banalmente tramite un microrelè ON/OFF. In quest'ultimo caso dovrò prevedere un resistenza per limitare il voltaggio al fine di evitare che il treno vada troppo veloce (deragliando in curva). Lo stesso principio lo posso applicare sull'alimentazione di un circuito 9V... La domanda sorge spontanea: come posso agire sul circuito 9V da bordo treno? Semplicemente con l'introduzione di un secondo micro:bit, posizionato vicino al regolatore 9V, che riceve via radio i comandi di azione dal micro:bit a bordo treno. Pertanto, quando la logica del micro:bit a bordo treno deciderà quanto sarà arrivato il momento di fermare il treno e invece di agire direttamente sul motore trasmetterà un "messaggio" via radio all'altro micro:bit che, a sua volta, trasformerà questo messaggio in una determinata azione sul circuito di alimentazione (modulazione PWM oppure ON/OFF). Uno dei vantaggi del sistema micro:bit, infatti, è quello di implementare un sistema di comunicazione via radio bidirezionale tra più micro:bit (anche diversificando i canali di "ascolto") talmente banale da usare che rende possibile creare un sistema di controllo distribuito, senza cablaggi lungo il circuito, rendendo tutto molto più pulito e versatile. (nota: il micro:bit implementa anche il protocollo BLE, ma è mutualmente esclusivo con il protocollo radio proprietario del micro:bit. O di usa il BT, o si usa il sistema radio.) Spero che fin qui sia tutto chiaro... in pratica, grazie ad uno switch a bordo treno, collegato al micro:bit, possiamo determinare quanti giri ha compiuto il nostro treno e agire di conseguenza sul treno stesso, facendolo viaggiare/fermare. Ovviamente, nello scenario appena descritto, possiamo personalizzare alcuni aspetti come la direzione del treni (alla ripartenza, posso decidere di andare al contrario) o la variazione del numero di giri che determinano la fermata. A cosa servono, ora gli altri 3 sensori?... Lo spiegherò in un successivo post Nel trattempo, ieri mi sono arrivati ulteriori componenti elettronici per fare altri test: sensori reed (in caso i sensori di tocco 879 non si rileveranno affidabili), e i driver PWM a doppio canale (ognuno può pilotare 2 motori) DVR8833 e L9110S (ne ho presi due diversi, giusto per provarne nel caratteristiche e le dimensioni: Da sinistra a destra: contatto reed, DVR8833, L9110S) Oggi pomeriggio conto di proseguire con un test reale dei 4 sensori direttamente sul circuito ferroviario e nei prossimi giorni vi riporterò gli ulteriori sviluppi. Se avete idee, domande, suggerimenti e magari state lavorando anche voi su qualche progetto simile, vi invito ad intervenire per condividere esperienze e soluzioni
1 point






This leaderboard is set to Rome/GMT+02:00